完成
電池を入れて動きを確認しよう
電池と動きの確認
- 1
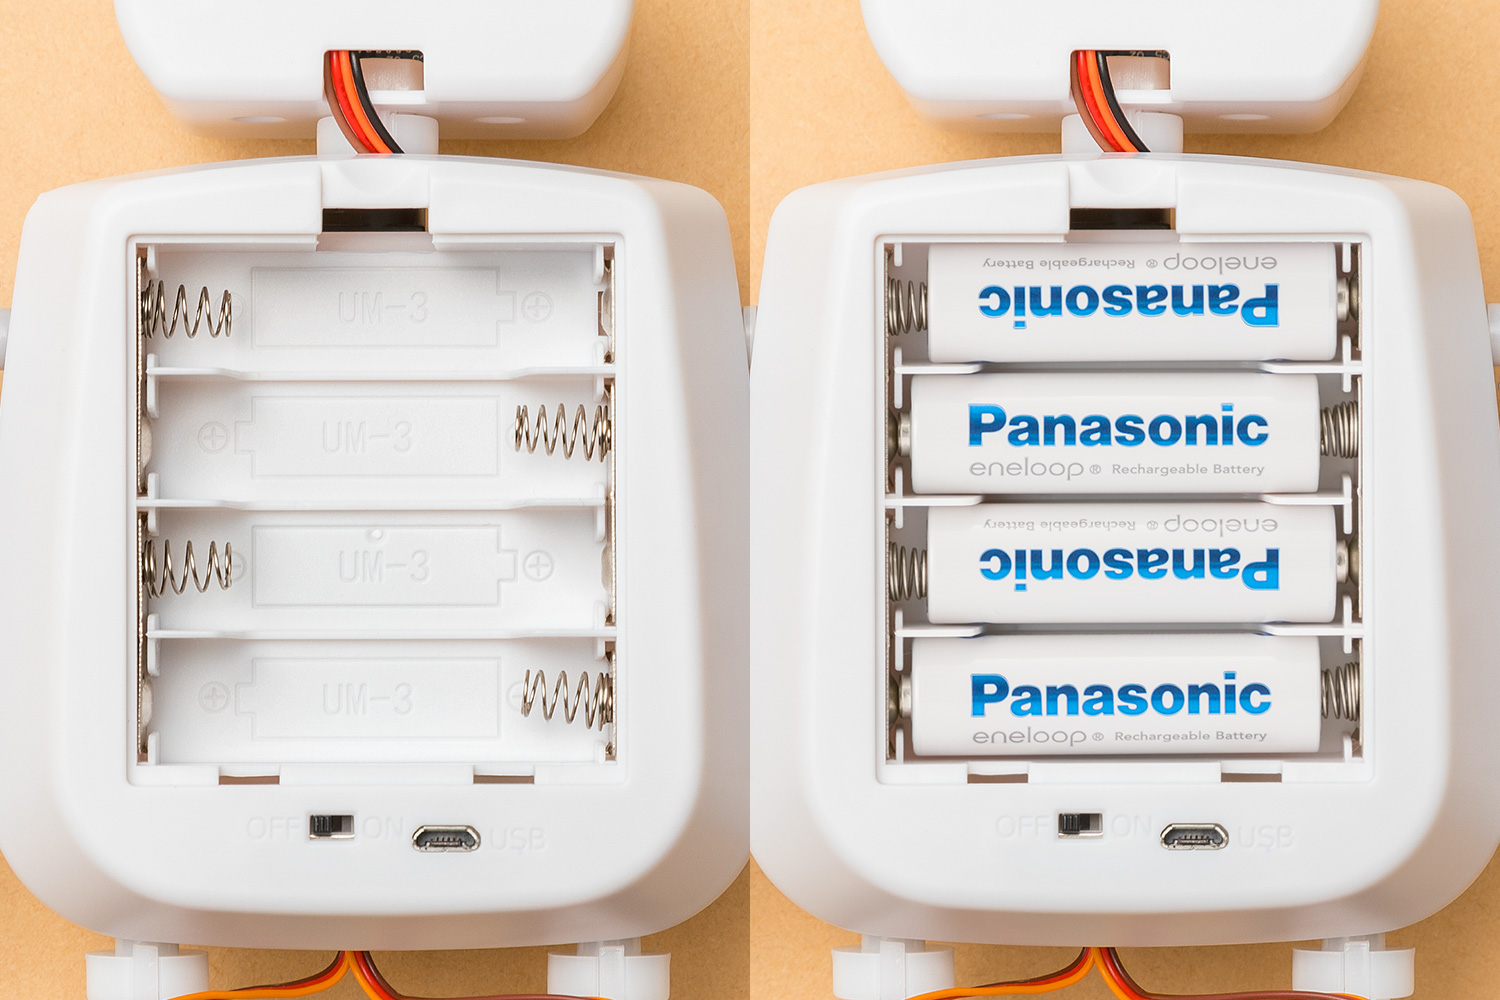
電池の向きを確認して正しくセットしましょう。充電済みを確認したニッケル水素電池を使用してください。
乾電池は使ってはいけません。
- 2
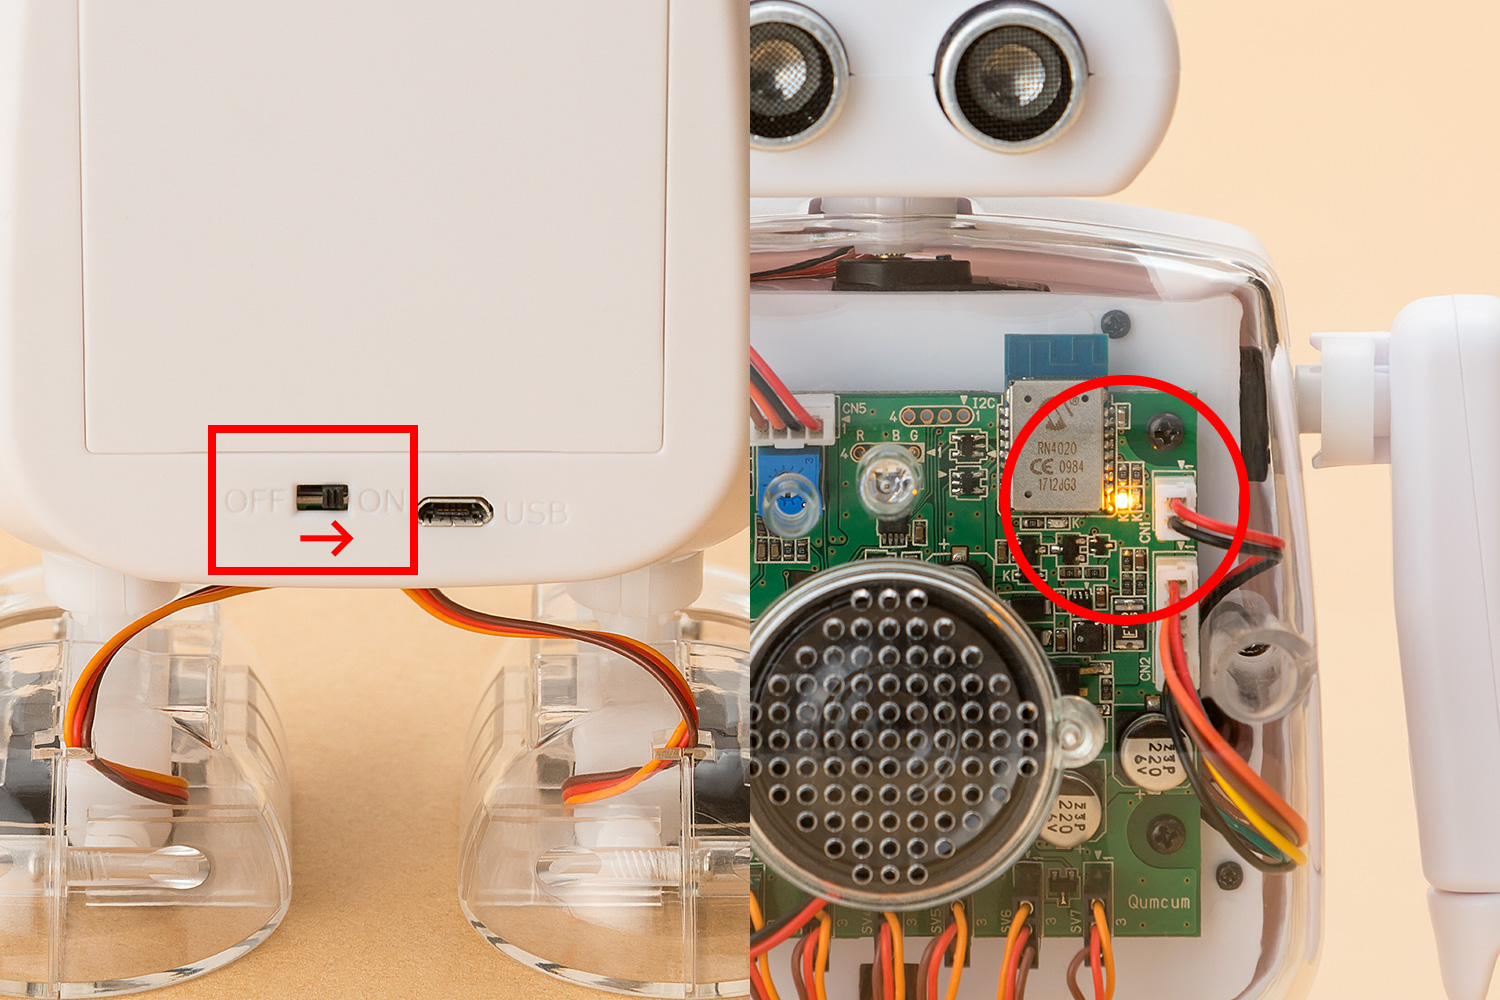
スイッチを入れて胸のLEDが光れば配線と動作はOKです。USBポートにはなにも接続しません。
※写真はクムクム BASIC(R3J)です。クムクム PRO(R321J)ではLEDの位置が向かって右下になります。
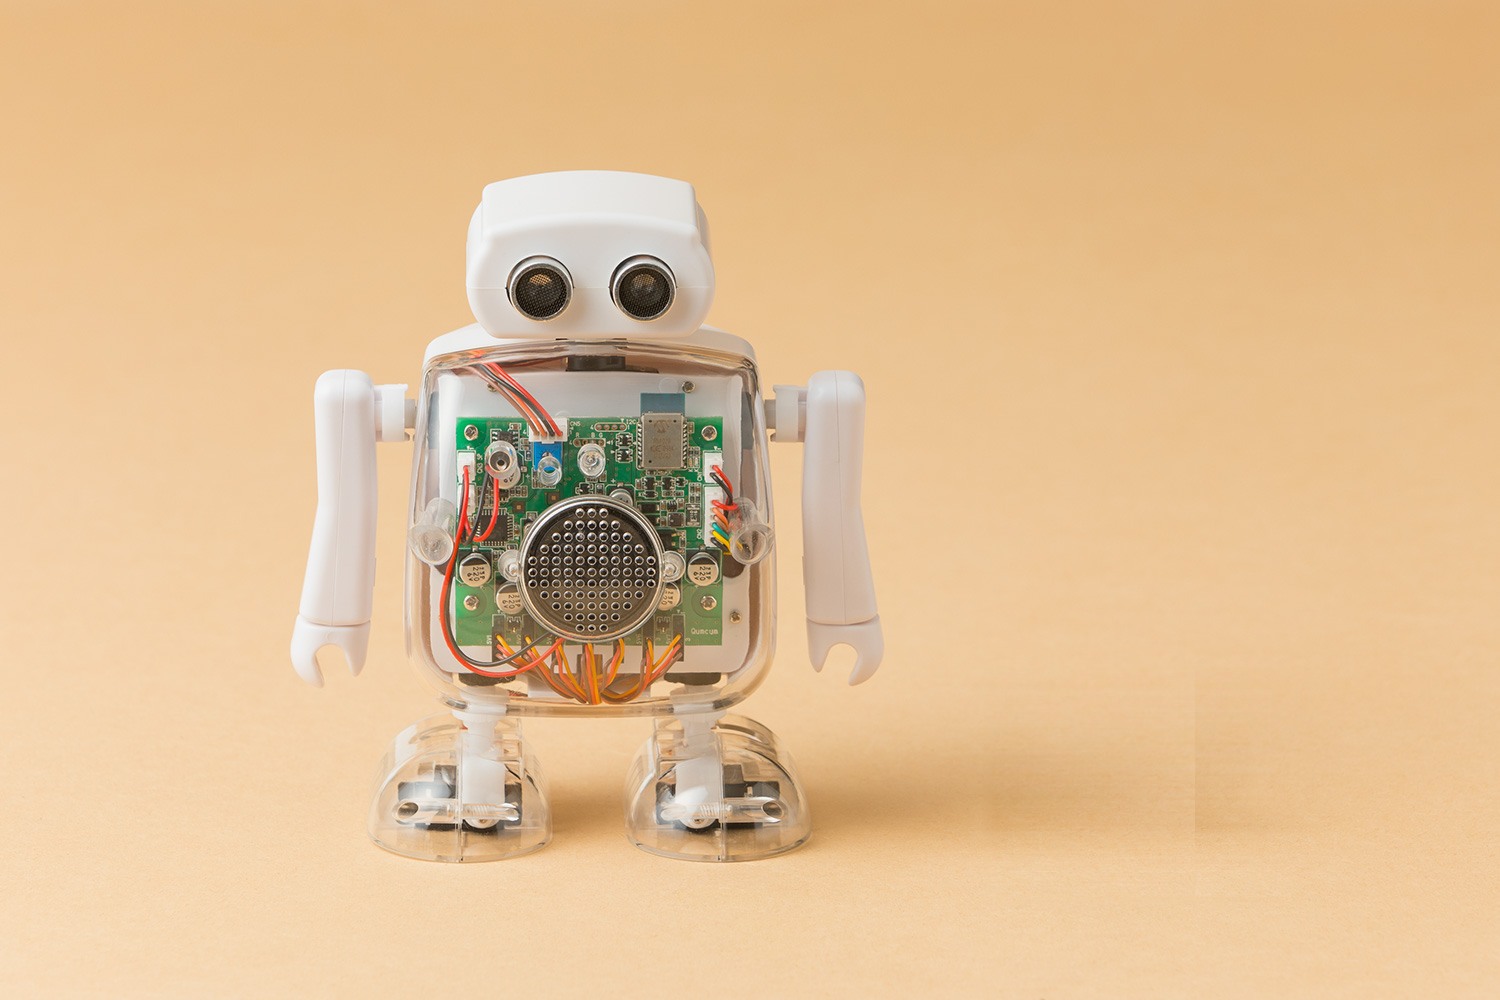
できあがり!
クムクムの完成です!
組み立てが終わったら
次はロボットの調整です。そのあと Scratch や Python でプログラミングを始めましょう。どれもブラウザ(Chrome / Edge)から使えます。